마크 레이버트 : 로봇 다리의 아버지
0~2024.04.18·1화마크 레이버트 : 로봇 다리의 아버지
마크 레이버트 : 로보틱스의 거장, 보스턴 다이내믹스를 떠나다
2025.02.25~2026.02.11·1화마크 레이버트 : 로보틱스의 거장, 보스턴 다이내믹스를 떠나다
2025년 02월 03일 월요일
마크 레이버트 : 로봇 다리의 아버지
마크 레이버트 보스턴 다이내믹스 창업자는 1992년 숀 코너리와 웨슬리 스나입스 주연의 영화 라이징 선에 캥거루 로봇 유니루를 등장시켰지만 오작동만 일으켰고 이때 실험실 밖에서도 작동하는 로봇을 만들기 위해 창업을 결심합니다.
1
1949년 12월 22일, 0세 때, 마크 레이버트는 태어났다.
2
0000년 00월 00일, 00세 때, 마크 레이버트는 무엇이든 만드는 것을 좋아하는 발명광이었다.
3
1973년 00월 00일, 00세 때, 마크 레이버트는 노스이스턴 대학교에서 전기공학 학사 학위를 받았다.
4
1973년 00월 00일, 00세 때, 마크 레이버트는 MIT 대학원에 입학했다.
5
0000년 00월 00일, 00세 때, 마크 레이버트는 MIT 대학원에서 고장이 나서 수리를 기다리고 있는 로봇을 보고 매료됐다.
6
0000년 00월 00일, 00세 때, 마크 레이버트는 로봇을 통해 상상력을 자극 받았고, 하드웨어와 소프트웨어 전문가들과 함께 협업을 해야 한다는 점에서 더 큰 매력을 느꼈다.
7
0000년 00월 00일, 00세 때, 마크 레이버트는 동물이나 사람처럼 편안하게 세상을 돌아다닐 수 있는 로봇을 만들겠다고 결심했다.
8
1977년 00월 00일, 00세 때, 마크 레이버트는 MIT에서 박사 학위를 받았다.
9
0000년 00월 00일, 00세 때, 마크 레이버트는 생물을 모방한 보행 로봇을 주제로 박사 논문을 썼다.
10
0000년 00월 00일, 00세 때, 마크 레이버트는 “Motor control and learning by the state space model”이라는 제목의 박사 논문을 썼다.
11
1977년 00월 00일, 00세 때, 마크 레이버트는 칼테크와 제트 추진 연구소에서 로봇 제어를 연구하기 시작했다.
12
0000년 00월 00일, 00세 때, 마크 레이버트는 스스로 균형을 잡으면서 보행하는 호핑 로봇에 대한 기초적인 아이디어를 떠올렸다.
13
0000년 00월 00일, 00세 때, 마크 레이버트는 제트 추진 연구소에서 일할 때 컴퓨터 그래픽의 선구자인 컴퓨터 과학자 이반 서덜랜드를 처음 만났다.
14
0000년 00월 00일, 00세 때, 마크 레이버트는 이반 서덜랜드로부터 3000달러의 엔젤투자를 받았다.
15
0000년 00월 00일, 00세 때, 마크 레이버트는 이반 서덜랜드로부터 국방고등연구계획국(DARPA, Defense Advanced Research Projects Agency)의 크레이그 필즈를 소개받았다.
16
1980년 00월 00일, 00세 때, 마크 레이버트는 카네기 멜론 대학교에서 컴퓨터 과학과 로봇 공학 부교수로 일하기 시작했다.
17
1980년 00월 00일, 00세 때, 마크 레이버트는 DARPA로부터 25만 달러의 연구 자금을 받았다.
18
1980년 00월 00일, 00세 때, 마크 레이버트는 카네기 멜론 대학교에서 DARPA의 연구 자금을 바탕으로 레그 랩(Leg Laboratory)을 설립했다.
19
0000년 00월 00일, 00세 때, 마크 레이버트는 레그 랩에서 로봇의 보행 문제부터 해결하려고 했다.
20
0000년 00월 00일, 00세 때, 마크 레이버트는 로봇 다리의 복잡한 관절을 없애는 대신 지팡이 같은 다리 하나만으로도 기계식 액추레이터와 보행 알고리즘 제어를 통해 로봇이 균형을 잡게 만들면 기초적인 보행이 가능하다는 아이디어를 제시했다.
21
0000년 00월 00일, 00세 때, 마크 레이버트는 정적 균형이 아니라 동적 균형을 사용하는 새로운 접근법을 제시했다.
22
0000년 00월 00일, 00세 때, 마크 레이버트는 동물의 움직임에서 로봇 보행의 아이디어를 얻었다.
23
1982년 00월 00일, 00세 때, 마크 레이버트는 레그 랩에서 스스로 균형을 잡으면서 제자리 뛰기를 하는 호핑 로봇(호퍼)을 개발했다.
24
0000년 00월 00일, 00세 때, 마크 레이버트는 다리에 관절은 없고 제자리 뛰기로 스스로 균형을 잡으면서 전진과 후진을 하는 호핑 로봇을 개발했다.
25
0000년 00월 00일, 00세 때, 마크 레이버트는 로봇이 보행을 하기 위해서는 먼저 넘어지지 않고 스스로 설 수 있어야 한다고 생각했다.
26
1983년 00월 00일, 00세 때, 마크 레이버트는 스스로 균형을 잡는 3족 로봇을 개발했고 4족 로봇의 시뮬레이션에 성공했다.
27
1984년 00월 00일, 00세 때, 마크 레이버트는 일족 호퍼의 알고리즘을 4족 로봇에 적용해서 4개의 다리가 호퍼처럼 움직이게 만드는데 성공했다.
28
1984년 00월 00일, 00세 때, 마크 레이버트는 고양이의 걸음걸이를 연구해서 서로 대칭적으로 다리를 움직이는 4족 로봇을 개발했다.
29
1985년 00월 00일, 00세 때, 마크 레이버트는 인간처럼 걷는 2족 로봇의 보행 실험을 했다.
30
0000년 00월 00일, 00세 때, 마크 레이버트는 호퍼의 성공으로 보행 로봇의 아버지라는 별명을 갖게 됐다.
31
0000년 00월 00일, 00세 때, 마크 레이버트는 호핑 로봇이 복도를 걷거나 계단을 오르거나 무빙워크를 걸을 수 있도록 계속 발전시켰다.
32
1986년 00월 00일, 00세 때, 마크 레이버트는 MIT로 자리를 옮겼고, MIT 전기공학과 컴퓨터 과학 교수가 됐다.
33
1986년 00월 00일, 00세 때, 마크 레이버트는 레그 랩을 카네기 멜론 대학교에서 MIT로 이전했다.
34
0000년 00월 00일, 00세 때, 마크 레이버트는 MIT 인공지능 연구실 산하 MIT 레그 연구실을 운영했다.
35
0000년 00월 00일, 00세 때, 마크 레이버트는 바퀴로 접근할 수 있는 세상보다 다리로 접근할 수 있는 세상이 더 넓다고 주장했다.
36
1986년 00월 00일, 00세 때, 마크 레이버트는 MIT로 자리를 옮긴 첫 해에 2족 보행 로봇이 뒤집기와 공중제비를 하면서 달리게 만들었다.
37
1987년 마크 레이버트는 네 발로 걷고 뛰고 왔다 갔다하게 만들었다.
38
1988년 마크 레이버트는 2족 로봇이 계단을 오르고+공중에서 무중력 달리기를 하게 만들었다.
39
1989년 마크 레이버트는 2족 로봇이 장애물을 뛰어넘고 고속으로 달리게 만들었다.
40
1991년 00월 00일, 00세 때, 마크 레이버트는 관절이 있는 다리와 꼬리로 균형을 잡는 캥거루 로봇인 유니루를 개발했다.
41
0000년 00월 00일, 00세 때, 마크 레이버트는 캥거루와 타조의 걸음걸이를 로봇에 적용했다.
42
1992년 유니루는 초속 1.8미터의 속도르 달릴 수 있게 됐다.
43
1992년 마크 레이버트는 2족 로봇이 공중제비를 할 수 있게 만들었다.
44
1992년 마크 레이버트는 유니루를 숀 코너리와 웨슬리 스나입스가 주연을 맡은 영화 라이징 선에 등장시켰다.
45
0000년 00월 00일, 00세 때, 마크 레이버트는 라이징 선을 통해 실험실의 로봇들을 세상 밖으로 선보이고 싶었다.
46
0000년 00월 00일, 00세 때, 마크 레이버트는 캘리포니아에서 일주일 동안 라이징 선 촬영에 참여하면서 지옥 같은 한주를 보냈고, 한계를 느꼈다.
47
1992년 11월 00일, 42세 때, 마크 레이버트는 라이징 선 촬영장에서 돌아와 MIT에서 분사한 보스턴 다이내믹스를 설립했다.
48
0000년 00월 00일, 00세 때, 마크 레이버트는 라이징 선 영화 작업을 하면서 실험실 밖에서 로봇을 작동시키는 것이 생각보다 어렵다는 것을 느꼈고, 이제부턴 로봇의 상용화에 집중해야 한다고 판단했다.
49
0000년 00월 00일, 00세 때, 마크 레이버트는 판매되고 포장되고 유통되는 상업 로봇을 만들겠다고 결심했다.
50
0000년 00월 00일, 00세 때, 마크 레이버트는 실제 세계에서 고도로 역동적이고 효율적이며 다재다능한 로봇을 만드는 것을 보스턴 다이내믹스의 목표로 삼았다.
51
1993년 7월 30일 마크 레이버트가 개발한 유니루가 등장하는 영화 라이징 선이 개봉했다.
52
1994년 마크 레이버트는 바퀴벌레의 운동 역할을 모방한 엑사호퍼를 만들었다.
53
1994년 로버트 플레이터가 보스턴 다이내믹스에 입사했다.
54
0000년 00월 00일, 00세 때, 마크 레이버트는 새의 움직임에서 영감을 얻은 2족 보행 로봇 스프링 플라밍고를 개발했다.
55
1995년 스프링 플라맹고와 유사한 스프링 터키를 개발했고 초속 0.5미터의 속도를 달성했다.
56
0000년 00월 00일, 00세 때, 마크 레이버트는 보스턴 다이내믹스의 모토를 “Build it, break it, fix it”으로 정했다.
57
1995년 00월 00일, 00세 때, 마크 레이버트는 레그 랩을 떠났다.
58
0000년 00월 00일, 00세 때, 마크 레이버트는 MIT 출판사에서 저서 균형을 잡는 다리 달린 로봇(Legged Robots That Balance)을 집필했다.
59
2008년 00월 00일, 00세 때, 마크 레이버트는 미국 공학 아카데미 회원으로 선출됐다.
60
0000년 00월 00일, 00세 때, 마크 레이버트는 인공지능 발전 협회의 창립 펠로우가 됐다.
61
2008년 03월 00일, 58세 때, 마크 레이버트는 유튜브에 보스턴 다이내믹스의 로봇 빅도그를 공개했다.
62
0000년 00월 00일, 00세 때, 마크 레이버트는 빅도그를 군용 로봇으로 개발했다.
63
0000년 00월 00일, 00세 때, 마크 레이버트는 빅도그를 미군에 납품하려고 했지만, 빅도그의 모터 소리가 너무 커서 실패했다.
64
2012년 09월 06일, 62세 때, 마크 레이버트는 시속 45킬로미터로 달릴 수 있는 로봇 치타를 공개했다.
65
2013년 07월 11일, 63세 때, 마크 레이버트는 2족 보행 휴머노이드 로봇인 아틀라스를 공개했다.
66
0000년 00월 00일, 00세 때, 마크 레이버트는 아틀라스를 수색과 구조 작업용 로봇으로 개발했다.
67
2013년 12월 13일 보스턴 다이내믹스는 로봇 산업 진출을 추진하고 있던 구글에 인수됐다.
68
0000년 00월 00일, 00세 때, 마크 레이버트는 앤디 루빈과 인공지능과 로봇을 연결하는 비전에 공감했고, 앤디 루빈이 “매우 크게 생각할 수 있는 능력”을 가졌다고 평가했다.
69
0000년 00월 00일, 00세 때, 마크 레이버트는 앤디 루빈 산하 구글 로봇 사업부에서 일했다.
70
2014년 10월 앤디 루빈은 구글을 떠났다.
71
0000년 00월 00일, 00세 때, 마크 레이버트는 앤디 루빈이 갑작스럽게 구글을 떠나자 가장 당황한 구글 산하 로봇 CEO 중 하나였다.
72
2016년 06월 23일, 66세 때, 마크 레이버트는 2015년 스팟을 처음 공개했고, 4족 로봇 스팟을 정식으로 공개했다.
73
0000년 00월 00일, 00세 때, 마크 레이버트는 보스턴 다이내믹스와 로봇 자회사인 레플리컨트를 통합하려는 구글의 시도를 거부했다.
74
0000년 00월 00일, 00세 때, 마크 레이버트는 구글로부터 보스턴 다이내믹스 로봇의 작동 방식을 시끄러운 유압 모터 대신 조용한 전자 장치로 전환하라는 요구를 받았다.
75
0000년 00월 00일, 00세 때, 마크 레이버트는 보스턴 다이내믹스가 가정용 로봇을 만들어야 한다는 구글의 압박을 받았고, 구글 경영진과의 긴장 관계도 높아졌다.
76
2015년 11월 11일 회의에서 구글과 보스턴 다이내믹스는 정면 충돌했다.
77
0000년 00월 00일, 00세 때, 마크 레이버트는 수익도 없이 제품 개발에 10년이 걸리는 일은 계속할 수 없다는 구글의 주장에 맞서, 보스턴 다이내믹스가 지금까지 해왔던 방식이 가장 빨리 소비자용 제품을 세상에 내놓는 것이라고 주장했다.
78
2016년 2월 말 마크 레이버트는 보스턴 다이내믹스의 휴머노이드 로봇 아틀라스가 공장에서 짐을 다르는 영상을 유튜브에 공개했다.
79
0000년 00월 00일, 00세 때, 마크 레이버트는 아틀라스가 공장용 로봇으로서 상업적 가치가 있다는 사실을 구글과 세상에 보여주려고 했다.
80
0000년 00월 00일, 00세 때, 마크 레이버트는 여론이 악화되자 구글 홍보팀으로부터 구글을 노동 시장의 위협처럼 보이게 만든 자신과 보스턴 다이내믹스의 홍보 전략에 대해 의문 제기를 받았다.
81
2016년 3월 17일 구글은 보스턴 다이내믹스를 다시 매각하기로 했다.
82
0000년 00월 00일, 00세 때, 마크 레이버트는 도요타 리서치 연구소의 CEO 길 프랫과 MIT 레그 랩에서 함께 일했던 사이였다.
83
2017년 6월 9월 소프트뱅크가 보스턴 다이내믹스를 구글로부터 1억 달러로 추정되는 금액으로 인수했다.
84
0000년 00월 00일, 00세 때, 마크 레이버트는 페퍼의 수익성이 악화되자 손정의와 함께 보스턴 다이내믹스의 다리 보행 기술을 페퍼에 적용했지만 다시 실패했다.
85
2017년 보스턴 다이내믹스는 2족 로봇인데 다리에 바퀴가 달린 물류 창고용 로봇 핸들을 공개했다.
86
2018년 로버트 플레이터는 보스턴 다이내믹스의 COO로 일했다.
87
2019년 11월 00일, 69세 때, 마크 레이버트는 로버트 플레이터에게 CEO 자리를 물려주고 물러났다.
88
0000년 00월 00일, 00세 때, 마크 레이버트는 보스턴 다이내믹스의 회장을 맡았다.
89
2020년 6월 보스턴 다이내믹스는 로버트 플레이터 신임 CEO의 주도 아래 로봇개 스팟을 대당 7만4500달러에 판매하기 시작했다.
90
2020년 11월 10일 현대자동차가 소프트뱅크로부터 보스턴 다이내믹스를 인수하려고 한다고는 보도가 나왔다.
91
2020년 12월 12일 현대차그룹과 소프트뱅크는 보스턴다이내믹스의 지분을 80 대 20으로 나누는 계약을 체결했다.
92
2021년 6월 현대자동차는 보스턴 다이내믹스를 1조1000억 원에 인수하는 작업을 완료했다.
93
2021년 3월 19일 보스턴 다이내믹스는 현대차그룹 공장에서 사용이 가능한 물류 상하차 로봇 스트레치를 개발했다.
94
2021년 9월 17일 현대차그룹과의 협력 프로젝트로 공장용 서비스 로봇을 선보였다.
95
2024년부터 마크 레이버트의 후임 CEO인 로버트 플레이터는 유압식 동작 제어 방식에서 전기모터식 동작 제어 방식으로 전환하기 시작했다.
96
2024년 4월 17일 보스턴 다이내믹스는 유압식 아틀라스를 은퇴시켰다.
97
2024년 4월 18일 보스턴 다이내믹스는 전기식 아틀라스를 데뷔시켰다.
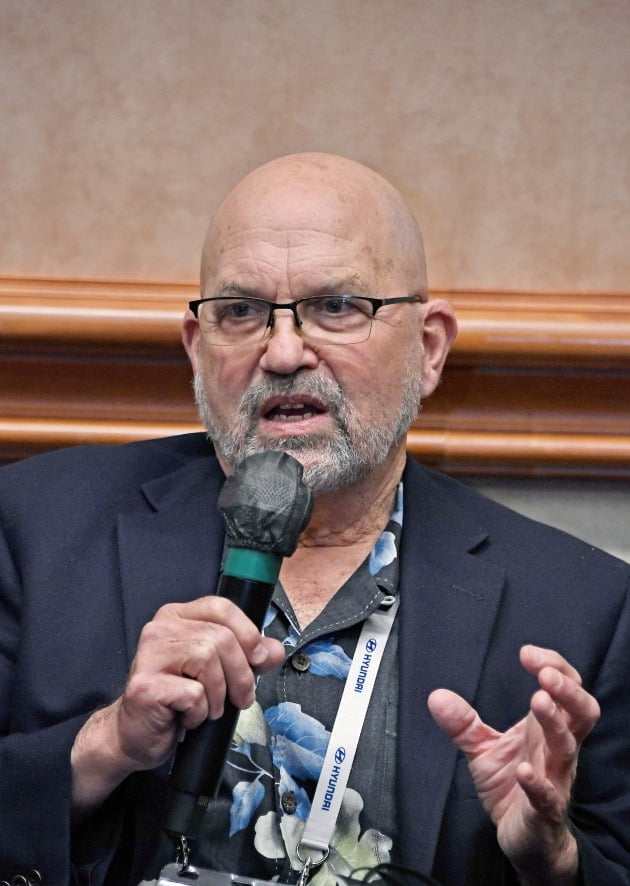
마크 레이버트